JKSPE
기울임 작업이 가능한 현수형 공중 조작 시스템
기울임 작업 가능한 공중 로봇 시스템 개발
김무림/한국로봇융합연구원
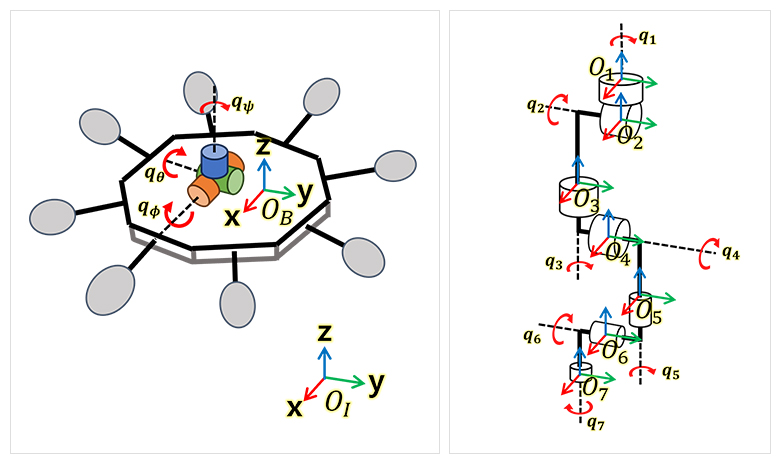
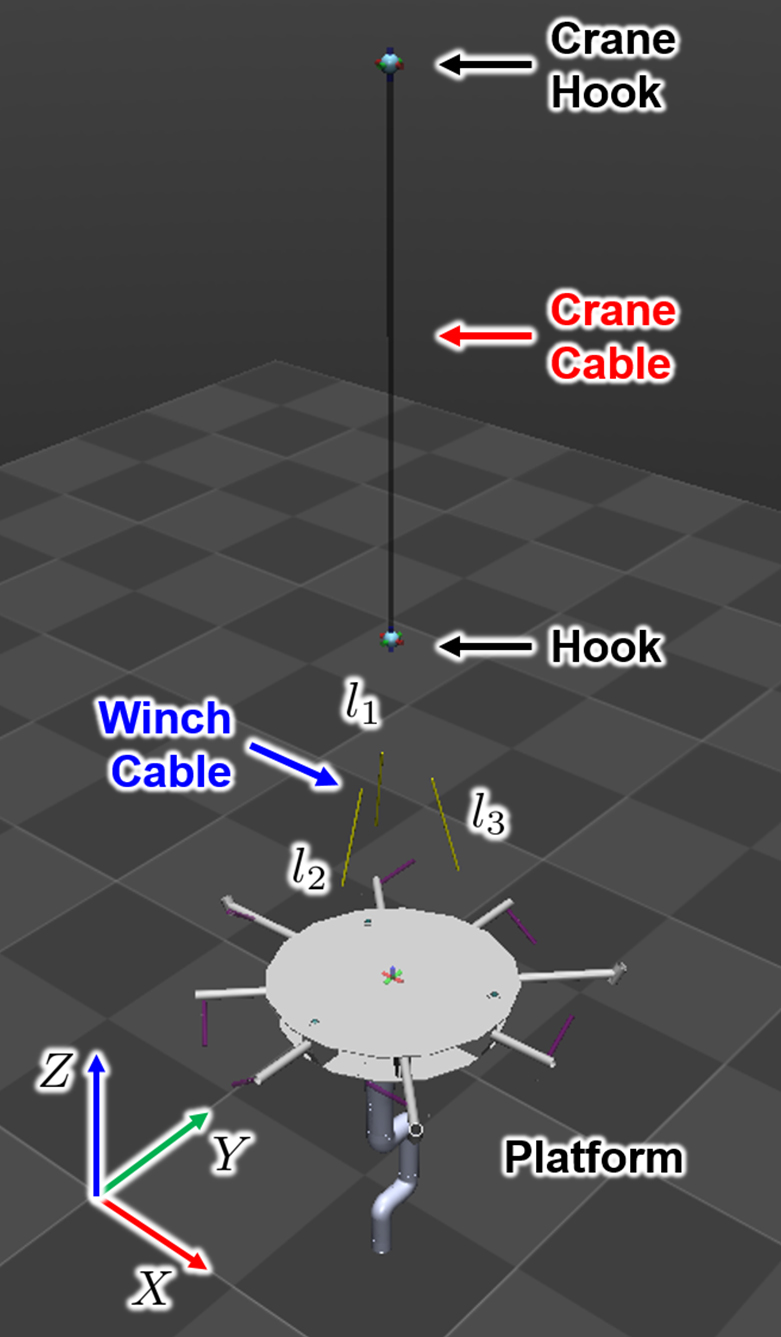
- 케이블에 매달린 드론 기반 현수형 공중 매니퓰레이션(SAM) 시스템을 제안하여 공중 로봇의 작업 활용성을 향상시킴
- 드론 플랫폼을 기울인 상태에서도 벽면 등 측면 작업이 가능한 공중 조작 구조를 설계함
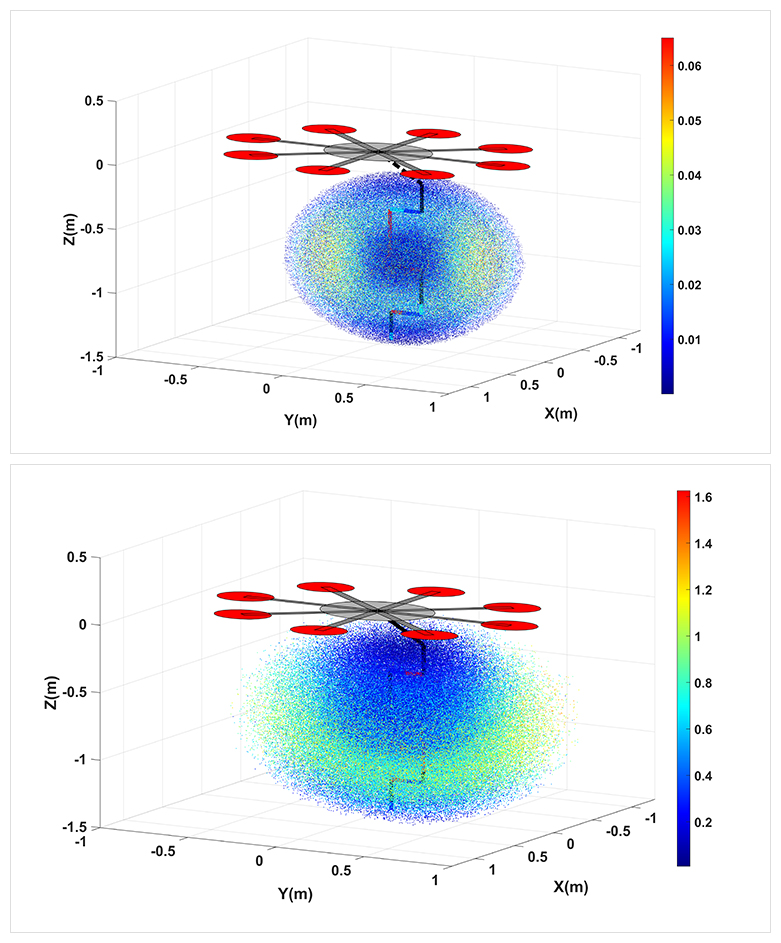
- Monte Carlo 기반 작업공간 분석과 조작성 지수 평가를 통해 공중 플랫폼 적용 시 작업공간과 조작성 향상을 확인함
- 추진 시스템 기반 진동 감쇠 제어를 통해 외란 환경에서도 안정적인 공중 작업 수행 가능성을 검증함
 메뉴열기